질문: 링봇 VLA 2.0은 기존 로봇 파운데이션 모델보다 무엇이 뛰어나며, 실제 로봇에 어떻게 활용될 수 있을까요?
답변: 링봇 VLA 2.0은 대규모 로봇 데이터와 인간 행동 데이터를 함께 학습하고, 서로 다른 20종의 로봇을 하나의 통합 행동 체계로 제어할 수 있도록 설계된 차세대 시각·언어·행동 모델입니다. 특히 긴 작업을 단계적으로 수행하는 능력과 미래 장면을 예측하는 기능에서 강점을 보이며, 공개된 평가에서는 파이 0.5와 그루트 N1.7보다 높은 성능을 기록했습니다.
요약: 링봇 VLA 2.0은 약 5만 시간의 로봇 행동 데이터와 1만 시간의 인간 시점 데이터를 사전 학습에 활용합니다. 단순히 데이터를 많이 모으는 데 그치지 않고 영상과 로봇 상태의 불일치, 흔들림, 가림, 프레임 누락, 비정상적인 카메라 움직임, 행동이 거의 없는 데이터 등을 걸러내 학습 품질을 높였습니다. 이러한 데이터 정제 과정 덕분에 냉장고에 과일을 넣는 작업, 투명한 물체를 다루는 정밀 작업, 뚜껑 결합, 양손으로 가스레인지를 닦는 작업처럼 여러 단계가 이어지는 복잡한 상황에서도 안정적인 성능을 보여줍니다.
가장 큰 특징은 서로 다른 로봇을 하나의 통합 행동 공간에서 학습하고 제어할 수 있다는 점입니다. 다리가 있는 휴머노이드, 이동형 양팔 로봇, 탁상형 로봇팔 등 최대 20종의 로봇 플랫폼을 지원해 특정 하드웨어에 종속되지 않고 다양한 로봇에 적용할 수 있습니다. 또한 현재 영상과 깊이 정보, 로봇 상태를 바탕으로 앞으로 발생할 장면을 예측해 행동을 생성합니다. 공개된 평가에서는 탁상형 양팔 조작과 장시간 이동 조작 모두에서 파이 0.5와 그루트 N1.7보다 높은 성공률과 작업 진행 점수를 기록했습니다.
실제 배포 성능도 주목할 만합니다. 고성능 그래픽카드 환경에서 한 번의 추론에 약 130밀리초가 소요돼 기존 대형 모델보다 비교적 빠르게 로봇 행동을 생성할 수 있습니다. 모델과 논문, 실행 코드는 공개 저장소와 모델 공유 플랫폼을 통해 제공되며, 60억 개 매개변수 규모의 모델도 내려받아 테스트할 수 있습니다. 링봇 VLA 2.0은 앞으로 로봇마다 별도의 모델을 개발하는 방식에서 벗어나 하나의 범용 파운데이션 모델을 여러 로봇에 적용하는 흐름을 더욱 가속할 가능성이 있습니다.


제목: 링봇 VLA 2.0, 파이 0.5와 그루트 N1.7을 능가하다|(차세대 로봇 파운데이션 모델)
질문: 링봇 VLA 2.0은 기존 로봇 파운데이션 모델보다 무엇이 뛰어나며, 실제 로봇에 어떻게 활용될 수 있을까요?
답변: 링봇 VLA 2.0은 대규모 로봇 데이터와 인간 행동 데이터를 함께 학습하고, 서로 다른 20종의 로봇을 하나의 통합 행동 체계로 제어할 수 있도록 설계된 차세대 시각·언어·행동 모델입니다. 특히 긴 작업을 단계적으로 수행하는 능력과 미래 장면을 예측하는 기능에서 강점을 보이며, 공개된 평가에서는 파이 0.5와 그루트 N1.7보다 높은 성능을 기록했습니다.
요약: 링봇 VLA 2.0은 약 5만 시간의 로봇 행동 데이터와 1만 시간의 인간 시점 데이터를 사전 학습에 활용합니다. 단순히 데이터를 많이 모으는 데 그치지 않고 영상과 로봇 상태의 불일치, 흔들림, 가림, 프레임 누락, 비정상적인 카메라 움직임, 행동이 거의 없는 데이터 등을 걸러내 학습 품질을 높였습니다. 이러한 데이터 정제 과정 덕분에 냉장고에 과일을 넣는 작업, 투명한 물체를 다루는 정밀 작업, 뚜껑 결합, 양손으로 가스레인지를 닦는 작업처럼 여러 단계가 이어지는 복잡한 상황에서도 안정적인 성능을 보여줍니다.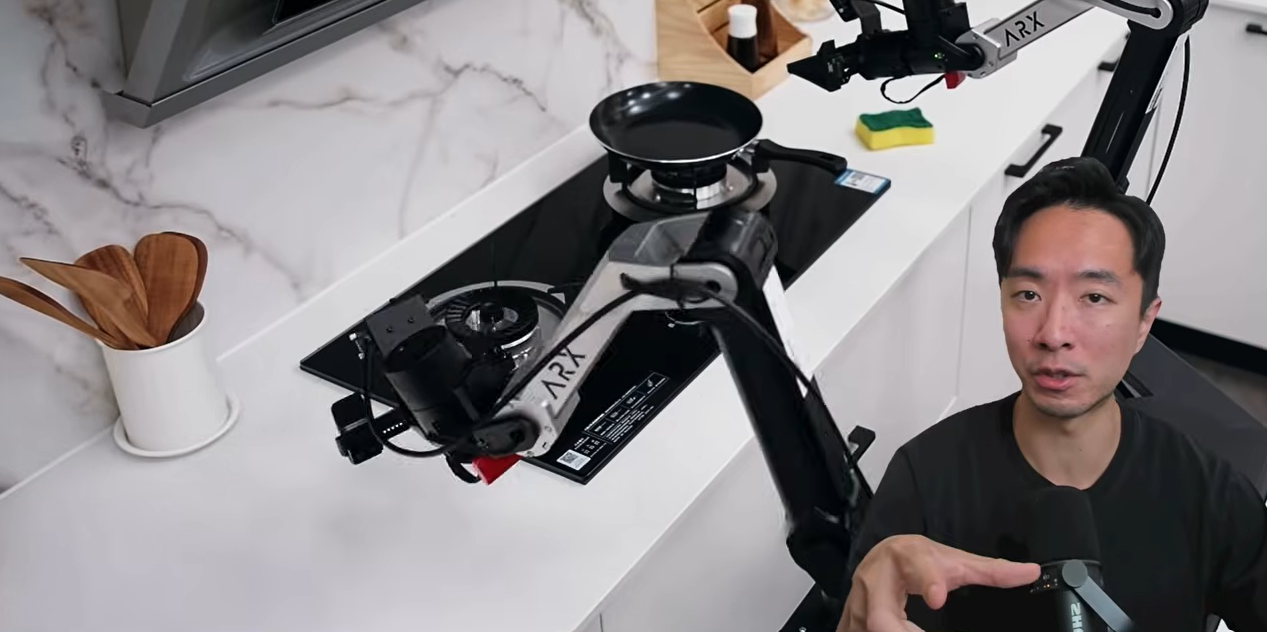
가장 큰 특징은 서로 다른 로봇을 하나의 통합 행동 공간에서 학습하고 제어할 수 있다는 점입니다. 다리가 있는 휴머노이드, 이동형 양팔 로봇, 탁상형 로봇팔 등 최대 20종의 로봇 플랫폼을 지원해 특정 하드웨어에 종속되지 않고 다양한 로봇에 적용할 수 있습니다. 또한 현재 영상과 깊이 정보, 로봇 상태를 바탕으로 앞으로 발생할 장면을 예측해 행동을 생성합니다. 공개된 평가에서는 탁상형 양팔 조작과 장시간 이동 조작 모두에서 파이 0.5와 그루트 N1.7보다 높은 성공률과 작업 진행 점수를 기록했습니다.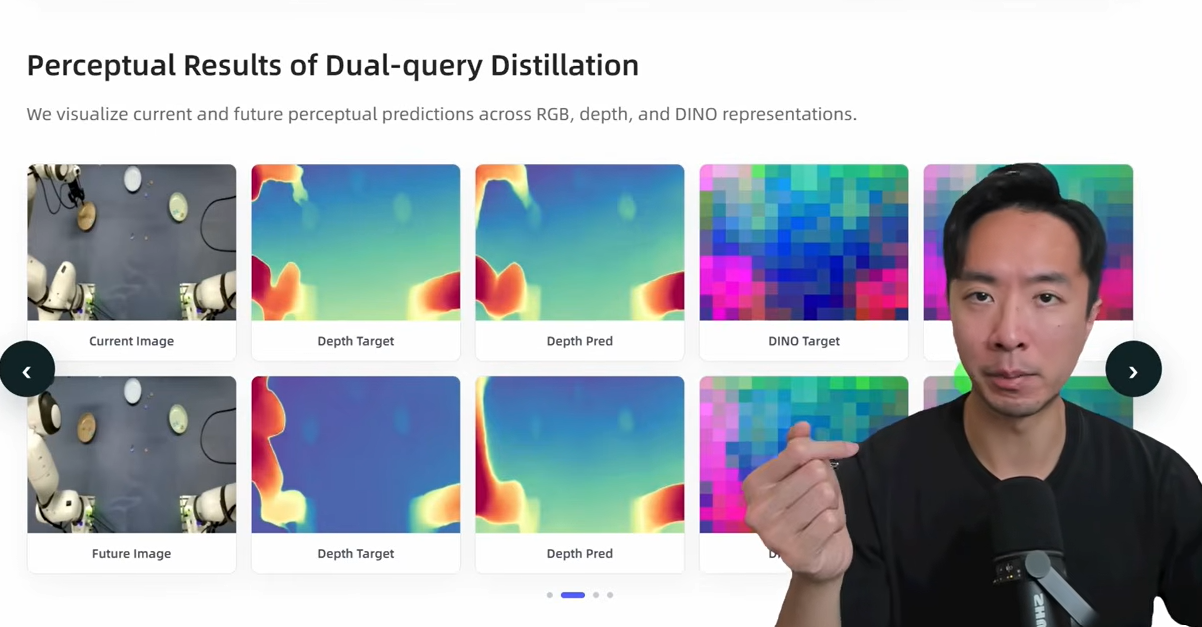
실제 배포 성능도 주목할 만합니다. 고성능 그래픽카드 환경에서 한 번의 추론에 약 130밀리초가 소요돼 기존 대형 모델보다 비교적 빠르게 로봇 행동을 생성할 수 있습니다. 모델과 논문, 실행 코드는 공개 저장소와 모델 공유 플랫폼을 통해 제공되며, 60억 개 매개변수 규모의 모델도 내려받아 테스트할 수 있습니다. 링봇 VLA 2.0은 앞으로 로봇마다 별도의 모델을 개발하는 방식에서 벗어나 하나의 범용 파운데이션 모델을 여러 로봇에 적용하는 흐름을 더욱 가속할 가능성이 있습니다.
해시태그: #링봇VLA #로봇파운데이션모델 #휴머노이드 #피지컬AI #로보타운